Rigetti Ankaa-2
Rigetti Ankaa-2
פרופיל המרשם — הגרסה של המכונה לארכיטקטורה שלה (שדות המרשם באנגלית)
סוג הקיוביט: tunable transmon + tunable couplers
מנגנון השער: native iSWAP
קישוריות: square lattice, degree <=4
בקרה: room-temperature RF; Collision Clustering decoder on FPGA in the loop
מיקום הבקרה: room-temp
קריאה: dispersive
ראיה לשער: מאמר מדידה עם הפרוטוקול שלו
מצב המפענח: משוב קדימה — תוצאת המפענח פועלת בתוך הריצה (לולאה סגורה)
קודים: rotated_surface
טכנולוגיות לפי שכבה — התא של המכונה בכל שכבה
| 1 נושא הקיוביט | |
| 2 קידוד | קיוביט פיזי חשוף (ללא קידוד) · ראשית ◌ 🔎 Bare two-level subspace — Computational subspace of an anharmonic oscillator; leakage to |2⟩ is the price. |
| 3 מנגנון השער | CZ / iSWAP במצמד בר-כוונון · ראשית ▣ Fig. 2e–j (CZ gate layers on hardware edges); Methods: Ankaa-2 device specifications ✅ tunable-coupler 2Q gate, native iSWAP |
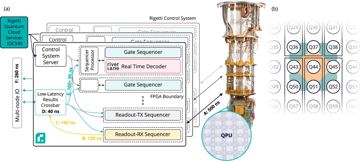
| 4 קישוריות והובלה | סריג סטטי של שכנים קרובים · ראשית ▣ Fig. 1b (Ankaa-2 sublattice to readout units); Fig. 2 (hardware connectivity edges) ✅ 84 q square lattice, degree ≤4 |
| 5 בקרה | אלקטרוניקה בטמפרטורת החדר + כבל קואקסיאלי/כבל גמיש לכל קיוביט · ראשית ▣ Fig. 1a (QPU + control system with FPGA decoder); Methods: Description of control system ✅ room-temperature RF control; Riverlane FPGA decoder in the loop, 9.6 µs total reaction for 9 rounds (6.5 µs decode + 3.1 µs communication) |
| 6 קריאה | קריאה דיספרסיבית במיקרוגל (+TWPA, מסנן פרסל) · ראשית ▣ Fig. 1b (multiplexed readout feedlines to RX/TX cards); Fig. 1a (latency A–B) ✅ dispersive |
| 7 קוד | קוד המשטח המסובב (+ גרסאות רתומות) · ראשית ▣ Fig. 2a (stability patch); Fig. 3a (logical error vs rounds) ✅ 8-qubit stability experiment on a rotated planar surface-code patch, real-time FPGA Collision Clustering decoding, no post-selection; logical error 28.1(1)% at 5 rounds → 20.5(1)% at 25 rounds |
| 8 מפענח | מפענחי FPGA בזמן אמת (LCD, Deltaflow) · ראשית ▣ Fig. 3c–d (FPGA decode time at 156.25 MHz); Fig. 4 (response time); Methods: FPGA decoder integration ✅ Collision Clustering (union-find class) on FPGA, in loop; 0.44–0.79 µs per round at 156.25 MHz; 9.6 µs reaction for 9 rounds |
| 9 חיבור בין-מודולי | |
| 10 ייצור |
רשומות סטנדרטיות
השהיית פענוח לסבב → 440 ns · best in-loop for a non-Google superconducting machine (per round; range 0.44-0.79 us)
Jun 2026 · מקור
השהיית הזנה קדימה → 9.6 µs · best measured superconducting reaction time (9 rounds)
6.5 us decode + 3.1 us communication · Jun 2026 · מקור
ראיות: ✅ 7 / 10
תמונות
כל תמונה מלווה בתיאור של מה שהיא מראה ובשורת הקרדיט שלה.