שרשור בוזוני (חזרה-חתול, LDPC-חתול, GKP+qLDPC) code_bosonic
קוד חיצוני בדיד — חזרה או qLDPC — העוטף קיוביט פנימי בוזוני שהרעש שלו כבר מעוצב, כך שהקוד החיצוני מתקן ערוץ שיורי אחד בלבד.
שרשור בוזוני (חזרה-חתול, LDPC-חתול, GKP+qLDPC)
הקוד החיצוני מנצל את ההטיה / תיקון ההזזות של הקוד הפנימי; שתי הנקודות של Ocelot אינן סריקת מרחק; LDPC-חתול מניח היפוך פאזה של 0.1% (נמדד ~10%).
תקציר ←מקורות מרכזיים
מרחב התכן — תכונות
- (a) זיקת הנושא
- היברידי (מארח מיוצר)
- (b) זמן · שזירה
- —
- (c) קריאה
- —
- (d) ניידות
- חיווט סטטי לשכנים קרובים
- (e) בקרה
- —
- (f) מבנה השגיאה
- מוטה, גאוסית (הזזות קטנות)
- (g) ייצור
- —
מרחב ההערכה — תכונות מתוארכות
ה-"d=3→5 כמעט שטוח" של Ocelot אינו סריקת מרחק: שתי הנקודות נמצאות במספרי פוטונים ממוצעים שונים. Gouzien et al. מעריכים את המשאבים עבור ECC-256, לא RSA-2048.
רשומות סטנדרטיות
שחקנים ויעדים — ביאורים
בשימוש: 8 מכונות (8 ראשית · 0 חלופית)
- מעגלים מוליכי-על 7
- Alice & Bob Boson 4 Alice & Bob עיתונות ▥ Boson 4 milestone ✅
- Alice & Bob Graphene Alice & Bob עיתונות ▣ Fig. 3, Fig. 9 ([165,34,22] layout); §III (758 cats) ✅
- Alice & Bob Helium (on-premise system) Alice & Bob מסמך טכני עיתונות ▥ §Cats' Hardware Efficiency: Repetition Code and LDPC Connectivity; §MILESTONE 2: Build a Logical Qubit; Fig. 'Error Rate vs Qubit Count for Logical Qubits' ✅
- Alice & Bob Helium 2 ("Galvanic Cat") Alice & Bob עיתונות ▨ 🔎
- AWS Ocelot AWS Center for Quantum Computing ▣ Fig. 3 (phase-flip correction circuit), Fig. 5 (logical memory performance); §IV-VI ✅
- Nord Quantique single-mode GKP Nord Quantique מאמר עיתונות ▤ abstract; results ✅
- Nord Quantique Tesseract Nord Quantique דף מוצר עיתונות ▥ results ✅
- פוטוניקה 1
- Aurora Xanadu מאמר עיתונות קישור ▣ Fig. 3c,d (decoder-driven repetition-code checks); §Experiment ✅
תמונות
כל תמונה מלווה בתיאור של מה שהיא מראה ובשורת הקרדיט שלה.

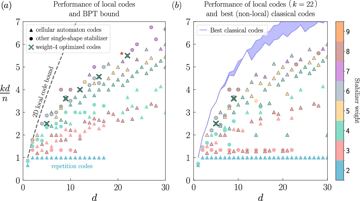
שרשור בוזוני (חזרה-חתול, LDPC-חתול, GKP+qLDPC)
קוד חיצוני בדיד — חזרה או qLDPC — העוטף קיוביט פנימי בוזוני שהרעש שלו כבר מעוצב, כך שהקוד החיצוני מתקן ערוץ שיורי אחד בלבד.
Verdict. המשפחה כולה נשענת על מספר אחד, קצב היפוכי הפאזה תחת שער. החומרה שנמדדה רחוקה בשני סדרי גודל מכל הערכת משאבים שפורסמה.
Λ = מקדם דיכוי השגיאות לכל צעד במרחק הקוד; QBI = DARPA Quantum Benchmarking Initiative (שלב A — רעיון → B — תוכנית מו״פ → C — אימות ותיקוף (V&V) ממשלתיים); G1–G7 = מחלקות היעדים של הדוח (ראו "שחקנים וכלכלה").
זהות ומוצא
המבנה מעצב את הרעש של הקיוביט הפנימי כך שלקוד החיצוני נותר פחות לעשות. קיוביט חתול המיוצב בדיסיפציה דו-פוטונית מדכא היפוכי ביט מעריכית במספר הפוטונים, בעוד היפוכי הפאזה גדלים רק ליניארית, ולכן קוד חזרה חד-ממדי מספיק: מרחק d עולה d חתולים, לא d². קיוביט פנימי מסוג GKP מוסר במקום זאת סינדרום הזזה אנלוגי, שקוד חיצוני מסוג qLDPC מפענח עם מידע רך. התאוריה באה ראשונה, והיא מדויקת. Gouzien et al. (PRL 131, 040602, 2023) מעריכים מכונת חזרה-חתול ב-126,133 חתולים, 19 פוטונים כל אחד, ללוגריתם על עקום אליפטי של 256 ביט ב-9 שעות ביחס אובדן מונח של 10⁻⁵ S[95]; Ruiz et al. נתנו אחר כך קודי LDPC-חתול מקומיים דו-ממדית, 758 חתולים ל-100 קיוביטים לוגיים ב-≤10⁻⁸ למחזור, בהנחת היפוך פאזה של ~0.1% S[96].
תכונות: מיוצר חלקית (0.75); סטטי, ללא ערוץ בקרה או קריאה משלו; שגיאה מוטה ועוד גאוסית — "הקוד החיצוני מנצל את ההטיה/תיקון ההזזה הפנימיים; Ocelot d=3→5 כמעט שטוח; LDPC-חתול מניח היפוך פאזה של 0.1% (נמדד ~10%)" (רשומת הגרף).
פיזיקה וגבולות
המשפחה מחליפה ערוץ שגיאה אחד באחר, ושער החליפין הוא הטיית הרעש. מספר הפוטונים קונה דיכוי מעריכי של היפוכי ביט ומשלם ליניארית בהיפוכי פאזה, ולכן ארכיטקטורה בוחרת את הנקודה שבה היפוכי הביט יורדים מתחת להישג ידו של הקוד החיצוני וחיה עם הקצב שנותר — המונח סביב 10⁻³. החומרה אינה שם: ב-CX של Ocelot ב-|α|² = 2 היפוך הפאזה הוא 9.6(4)×10⁻² והיפוך הביט 3.5(4)×10⁻³, הטיה מעל 25 תחת השער ומעל 30 בסרק D[80] — נתון לכל CX, לא למחזור. הגבול העמוק יותר: ההטיה שייכת למכלול הסרק, ו-CX דיסיפטיבי פוגם באסימטריה שעליה הקוד בנוי, ולכן הבעיה הפתוחה היא שער משמר-הטיה, לא זיכרון טוב יותר. מה שמזיז את הרצפה: יחס גדול יותר בין הדיסיפציה הדו-פוטונית לאובדן הפוטון הבודד, ושערים אוניטריים במקום דיסיפטיביים.
מצב ההנדסה העדכני
תוצאת חומרה אחת עם שגיאה לוגית נמדדת נושאת את המשפחה: Ocelot (Putterman et al., AWS ו-Caltech, Nature 638, 927, 2025-02-26), קוד חזרה על פני חמישה קיוביטי חתול עם ארבעה טרנסמוני עזר וחמישה אופני חוצץ — שגיאה לוגית 1.75(2)% במרחק 3 ו-1.65(3)% במרחק 5, למחזור של 2.8 µs D[80]. אלה אינן אותה נקודת פעולה (d=3 ב-|α|² = 1, d=5 ב-|α|² = 1.5), ולכן "שטוח מתחת לסף" החוזר ונשנה מערבב צעד במרחק עם צעד במספר הפוטונים, והדיכוי במרחק אינו מבודד. לא קיים CNOT חתול–חתול משמר-הטיה — ההצעה הקשורה ל-AWS היא אוניטרית ומסומלצת S[81] — ולא קיימת חומרה של GKP עם qLDPC. המרשם מונה שתי ריצות קוד נוספות בחומרה, אף אחת מהן ללא שיעור שגיאות לוגיות שפורסם: Alice & Bob Helium (on-premise system), 18 חתולים כקיוביט לוגי אחד, ו-Aurora, קוד חזרה במרחק 2 על מצב אשכול GKP, גילוי בלבד.
טבלה
| שנה | נתון | מי | תג+מפתח |
|---|---|---|---|
| 2024-01 | LDPC-חתול, מקומי דו-ממדית: 758 חתולים → 100 לוגיים ב-≤10⁻⁸/מחזור, בהנחת היפוך פאזה של 0.1% | Ruiz et al. | S[96] |
| 2025-02 | Ocelot: 1.75(2)% ב-d=3 (|α|²=1) → 1.65(3)% ב-d=5 (|α|²=1.5), מחזור של 2.8 µs | AWS/Caltech | D[80] |
| 2026-07 | CNOT חתול–חתול אוניטרי משמר-הטיה; חזרה במרחק d=7 של 13 חתולים מתחת ל-10⁻⁶, מסומלץ | קשור ל-AWS | S[81] |
ייצור, חומרים ושרשרת האספקה
אין לו שלב תהליך משלו: זו ארכיטקטורה ומפענח, ורשומת הגרף משאירה את הייצור לא מוגדר. הוא יורש את המארח, חתול או GKP, והמארחים מוליכי-העל שונים מבונה לבונה. מתנד ה-GKP של Yale הוא מהוד גדם קואקסיאלי ללא תפרים מאלומיניום בטוהר גבוה, עם טרנסמון עזר מטנטלום על שבב ספיר Dfact; זה של Nord Quantique הוא מהוד בעל שני עמודים מאלומיניום בטוהר גבוה עם טרנסמון עזר D[82]. Ocelot של AWS מחזיק את החתולים שלו במהודי טנטלום על פיסה אחת, המחוברת בחיבורי בליטות לפיסה שנייה הנושאת את צמתי האלומיניום, ומוסיף טרנסמון עזר לכל בדיקה של קוד החזרה — ארבעה לחמישה חתולים D[80]. החתולים של Alice & Bob הם מעגלי טנטלום על ספיר ללא טרנסמון כלל: דיסיפציה דו-פוטונית דרך אופן חוצץ מייצבת אותם, ודרך החוצץ עוברת גם הקריאה factCfact. כל הארבעה פועלים במקרר דילול. החשבון ששווה לשמור הוא ארבעה-עשר הרכיבים המהונדסים של Ocelot לחמישה חתולי נתונים — המכנה האמיתי שמאחורי כל השוואה של "פחות קיוביטים" D[80]. Helium צורכת כ-40 kW לקיוביט לוגי אחד המשתמש ב-18 חתולים בלבד C[87]. אין פיקוח על יצוא ייחודי לקוד; ECCN 3A904 חל על המארח G[301].
בקרה, קריאה ועומס הקלט-פלט
המפענח הוא החלק הזול: זרם סינדרום של קוד חזרה חד-ממדי פשוט מזיווג דו-ממדי, וב-2.8 µs הוא בתוך יכולתם של מפענחי FPGA קיימים. העלות עברה לייצוב האנלוגי — כל חתול זקוק להנעת דיסיפציה דו-פוטונית ולמשאבת חוצץ, ובנוסף לקריאה (דרך החוצץ אצל Alice & Bob, דרך טרנסמון עזר לכל בדיקה ב-Ocelot), ולכן מספר הקווים לכל קיוביט נתונים עולה על זה של טרנסמון חשוף. החיסכון הוא במרחק הקוד, לא בחיווט: ב-10³ חתולים הקריוסטט דומה למכונה של 10³ טרנסמונים עם משאבות נוספות. המחזור גם איטי 2.5× ממחזור קוד משטח של 1.1 µs D[1].
תפקיד במחסנית
הקוד דורש קיוביט פנימי של חתול מוטה או של GKP; כשכבה החיצונית הסופית אין לו תלויים, והוא מחליף את הסבילות לתקלות מבוססת-ההיתוך של משתנים בדידים. הוא יושב על שתי ארכיטקטורות, כקוד הראשי בשתיהן: קיוביטים בוזוניים במהודים עם קידודי חתול ו-GKP (Alice & Bob, AWS, Nord Quantique) ו-GKP פוטוני של משתנה רציף, שבו Xanadu משרשרת GKP תחת qLDPC Cfact. החלפת הקיוביט הפנימי אינה שינוי פרמטרים בלבד: ענף החתול קונה קוד חיצוני חד-ממדי וחייב שער משמר-הטיה; ענף ה-GKP קונה סינדרום אנלוגי וחייב ~10 dB של סחיטה. תרומתו לשעון הנגזר (= סכום סבב הסינדרום: שכבות שערים + הובלה + קריאה + איפוס) היא d₂ = 2 שכבות שערים, סבב של 1.44 µs לעומת המחזור הנמדד של 2.8 µs D[80]. המשבצת הריקה הסמוכה היא זיכרון LDPC-חתול בחומרה — לא נבנה נכון ל-4 בספטמבר 2026.
ראיות — כיצד נמדדו המספרים
הטענה "100–1000× פחות קיוביטים" היא הערכת משאבים, לא מדידה, ושני המאמרים מציינים את ההנחה בפשטות: היפוך פאזה של ~0.1% S[95], [96]; החומרה נמצאת ב-9.6×10⁻² לכל CX D[80]. אף פרוטוקול אינו לוכד שימור הטיה ברמת השער תחת עומס, משום שהשער אינו קיים; ל-Ocelot אין שחזור עצמאי, והיא מערבבת נקודות פעולה בהשוואת המרחקים שלה. Helium נמכרת אך אינה מפרסמת נתוני ביצועים לוגיים, ומפת הדרכים מצטטת זמן היפוך ביט שיא של 252 דקות מספטמבר 2025 לעומת ממוצע של 44 דקות לאותה ריצה C[412].
אף קוד LDPC-חתול ואף GKP בשילוב qLDPC לא הורצו על חומרה. לא פורסם: ספירה מתוארכת של משפחות פטנטים ייעודית לקודים בוזוניים, ומימון AWS לתוכנית Ocelot.
שחקנים וכלכלה
מי.
| ארגון | תפקיד | מדינה | מה בדיוק הם עושים | ראיות |
|---|---|---|---|---|
| AWS | מפתח | ארה״ב | חומרת חזרה-חתול Ocelot; הצעה ל-CNOT חתול–חתול | D[80] |
| Alice & Bob | מפתח | צרפת | חומרת חתולים; מפת דרכים של חזרה-חתול, Graphene | C[412] |
| Nord Quantique | מפתח | קנדה | קיוביטים פנימיים מסוג GKP לקוד חיצוני | D[82] |
| Xanadu | מפתח | קנדה | GKP אופטי תחת qLDPC, בשלב מפת הדרכים | Rfact |
| D-Wave | מפתח | ארה״ב | מפת דרכים בוזונית של מודל השערים לאחר רכישת Quantum Circuits | Cfact |
כספים.
- 2025-01-28 · Alice & Bob · סבב B · €100 M · הרחבה של NVentures ב-2026-05-22, לא נמסר · נסגר Cfact
- 2025-11-06 · DARPA · שלב B של QBI: Nord Quantique ו-Xanadu בפנים, Alice & Bob לא · ≤$15 M לכל אחת · נסגר fact
- 2026-01-20 · D-Wave · רכישת Quantum Circuits · $550 M ($300 M במניות, $250 M במזומן) · נסגר Cfact
- 2026-05-18 · Nord Quantique · הון צמיחה · $30 M לפי שווי של $1.4 B · נסגר Cfact
שוק ושרשרת אספקה. איש אינו מוכר את השכבה הזאת; היא נארזת בתוך מכונות עם רשימת חומרים של מוליכי-על, ולכן סיכון הריכוזיות נמצא אצל ספקי המגברים והמקררים, לא אצל מפעלי הייצור. G3 ו-G4 משלמים עליה בעקיפין: מה שהלקוחות קונים הוא טענת מספר הקיוביטים, ולכן רכישת Helium בידי GENCI ביוני 2026 קודמת לכל נתון ביצועים לוגיים שפורסם Cfact.
קניין רוחני ותקנים. לא נמצאה ספירה מתוארכת של משפחות פטנטים הייחודיות לקוד באף מאגר בעל שם. המבנים אקדמיים ומפורסמים בגלוי, ולכן הקניין הרוחני בר-ההגנה נמצא במעגלי הייצוב — תכנון החוצץ, הדיסיפציה הדו-פוטונית, שערים משמרי-הטיה — לא בקודים. לא נמצאה פעילות תקינה.
מפות דרכים ועמידה בהבטחות. Alice & Bob (נכון ל-2026-09-04): Helium, 12–18 חתולים וקיוביט לוגי אחד ב-10⁻², נוכחי; אחר כך 48, 250 ולבסוף 2,000 חתולים ל-100 לוגיים ב-10⁻⁶ ב-2030, עם דרישה מוצהרת לזמן היפוך ביט של 13 דקות R[412]. D-Wave (2026-06-01): 10 לוגיים ב-2030, 100 ב-2032, Λ = 10 Rfact. Xanadu: סבילות לתקלות ב-2028–29 Rfact. כל מפת דרכים נקובה בקיוביטים לוגיים, בעוד הכמות שהודגמה היא אחד ב-10⁻²; AWS אינה מפרסמת מפת דרכים מתוארכת ומחזיקה בנתוני הדיכוי במרחק היחידים.
פרשנות אסטרטגית. המשפחה הזאת היא הטיעון היחיד של החברות הבוזוניות נגד השחקנים הוותיקים בטרנסמונים, הממומנים טוב יותר: לסגור את פער היפוכי הפאזה ולדלג מעליהם במספר הקיוביטים לדולר. אם ייכשלו, qLDPC על טרנסמונים או מחיקה במסילה כפולה ייקחו את המשבצת בלי להזדקק לשער משמר-הטיה שלא הוכח.
תחזית ושאלות פתוחות
לאשר או להוריד בדרגה בתוך 12–24 חודשים: CNOT חתול–חתול משמר-הטיה מודגם; סריקת מרחק במספר פוטונים קבוע; כל תוצאת חומרה של LDPC-חתול או של GKP עם qLDPC. התרחיש הטוב ביותר עד 2029: קיוביט לוגי של חזרה-חתול עם דיכוי מבודד מתחת לסף ושער משמר-הטיה נמדד, שיהפכו את ההערכה של 758 חתולים לניתנת לטיעון. התרחיש הגרוע ביותר: היפוך הפאזה נשאר סביב 10⁻¹, והמשפחה שורדת כקו מחקר. פתוח: האם ההטיה שורדת שער דו-קיוביטי כלשהו.
מקורות
- [1] Google Quantum AI and Collaborators, “Quantum error correction below the surface code threshold,” Nature, vol. 638, no. 8052, pp. 920–926, Dec. 2024, doi: 10.1038/s41586-024-08449-y. [D]
- [80] H. Putterman et al., “Hardware-efficient quantum error correction via concatenated bosonic qubits,” Nature, vol. 638, no. 8052, pp. 927–934, Feb. 2025, doi: 10.1038/s41586-025-08642-7. [D]
- [81] Y. Ye et al., “Bias-preserving cat-cat CNOT gate via vacuum-conditional beam-splitter,” arXiv:2607.22852, Jul. 2026. [S]
- [82] S. Turcotte et al., “Quantum error correction of a grid-state qubit with state preparation and measurement errors below 10⁻³,” arXiv:2607.06718, Jul. 2026. [D]
- [87] N. Coppola, “Alice & Bob Unveils First Quantum System, Helium,” Alice & Bob, Jun. 10, 2026. [Online]. Available: https://alice-bob.com/
newsroom/ [C]alice-bob-unveils-first-quantum-system/ - [95] É. Gouzien, D. Ruiz, F.-M. Le Régent, J. Guillaud, and N. Sangouard, “Performance Analysis of a Repetition Cat Code Architecture: Computing 256-bit Elliptic Curve Logarithm in 9 Hours with 126133 Cat Qubits,” Phys. Rev. Lett., vol. 131, Art. no. 040602, Jul. 2023, doi: 10.1103/PhysRevLett.131.040602. arXiv:2302.06639. [S]
- [96] D. Ruiz, J. Guillaud, A. Leverrier, M. Mirrahimi, and C. Vuillot, “LDPC-cat codes for low-overhead quantum computing in 2D,” Nat. Commun., vol. 16, Art. no. 1040, 2025, doi: 10.1038/s41467-025-56298-8. arXiv:2401.09541. [S]
- [301] US Department of Commerce, Bureau of Industry and Security, “Commerce Control List Additions and Revisions; Implementation of Controls on Advanced Technologies Consistent With Controls Implemented by International Partners,” Federal Register, vol. 89, p. 72926, Sep. 6, 2024. [Online]. Available: https://www.federalregister.gov/
documents/ [G]2024/ 09/ 06/ 2024-19633/ commerce-control-list-additions-and-revisions-implementation-of-controls-on-advanced-technologies - [412] Alice & Bob, “Roadmap,” Jun. 23, 2026. [Online]. Available: https://alice-bob.com/
roadmap/ [C]